מנועים מזוהים בדרך כלל עם חלקי מתכת קשיחים, גלגלי שיניים ומנגנונים מסורבלים. חוקרים בבית הספר הפוליטכני הפדרלי של לוזאן בשווייץ, EPFL, מציגים חלופה שונה: FiberMotor, מנוע דק דמוי חוט, שממיר חשמל ישירות לתנועה בקו ישר.
הפיתוח, שתואר במחקר שפורסם בכתב העת Advanced Materials, נועד לשמש ברובוטיקה רכה - מערכות גמישות שיכולות להתכופף ולהתאים את עצמן לגוף או לסביבה. בעתיד הוא עשוי להניע חליפות לבישות המסייעות בתנועה, תותבות קלות ואביזרים המדמים תחושת מגע במציאות מדומה.
שני סיבים שמחליקים זה בתוך זה
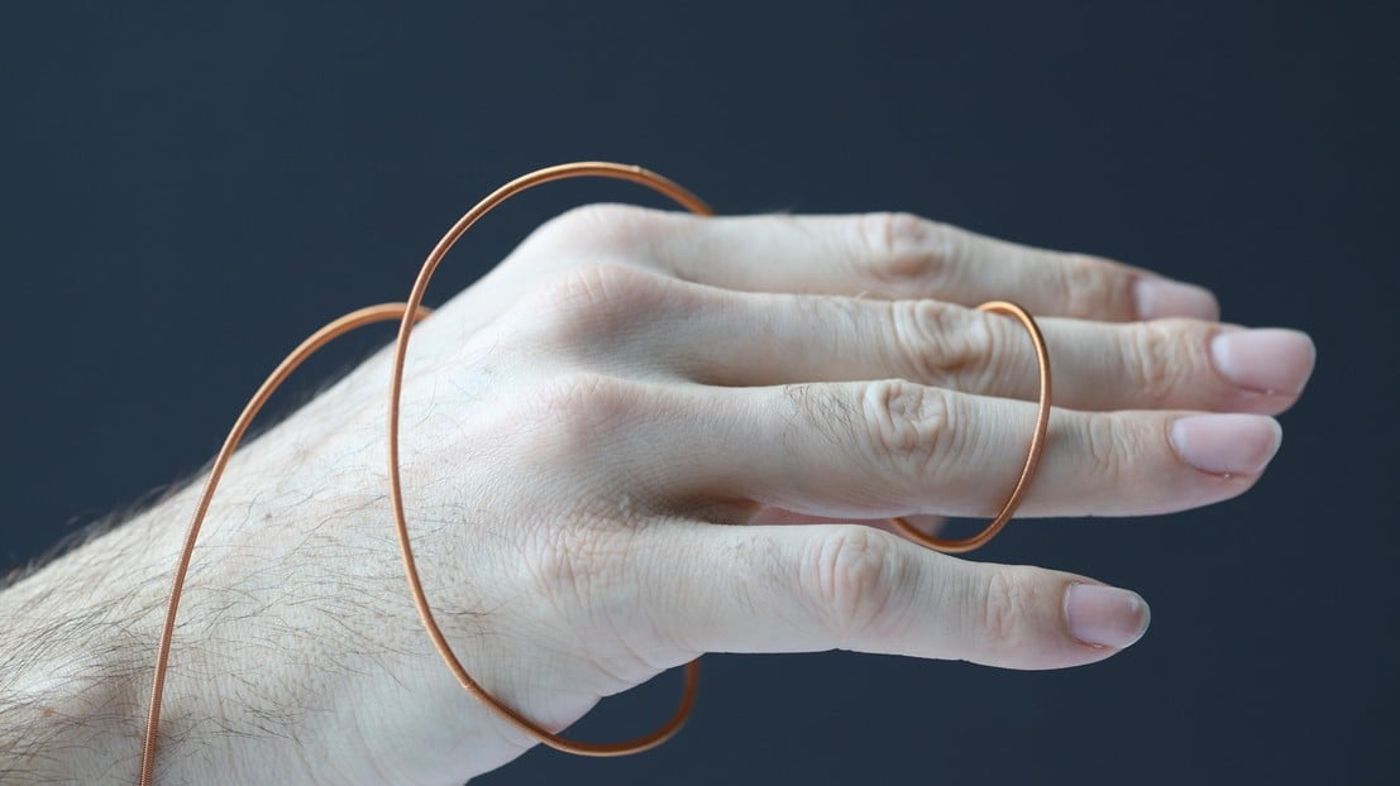
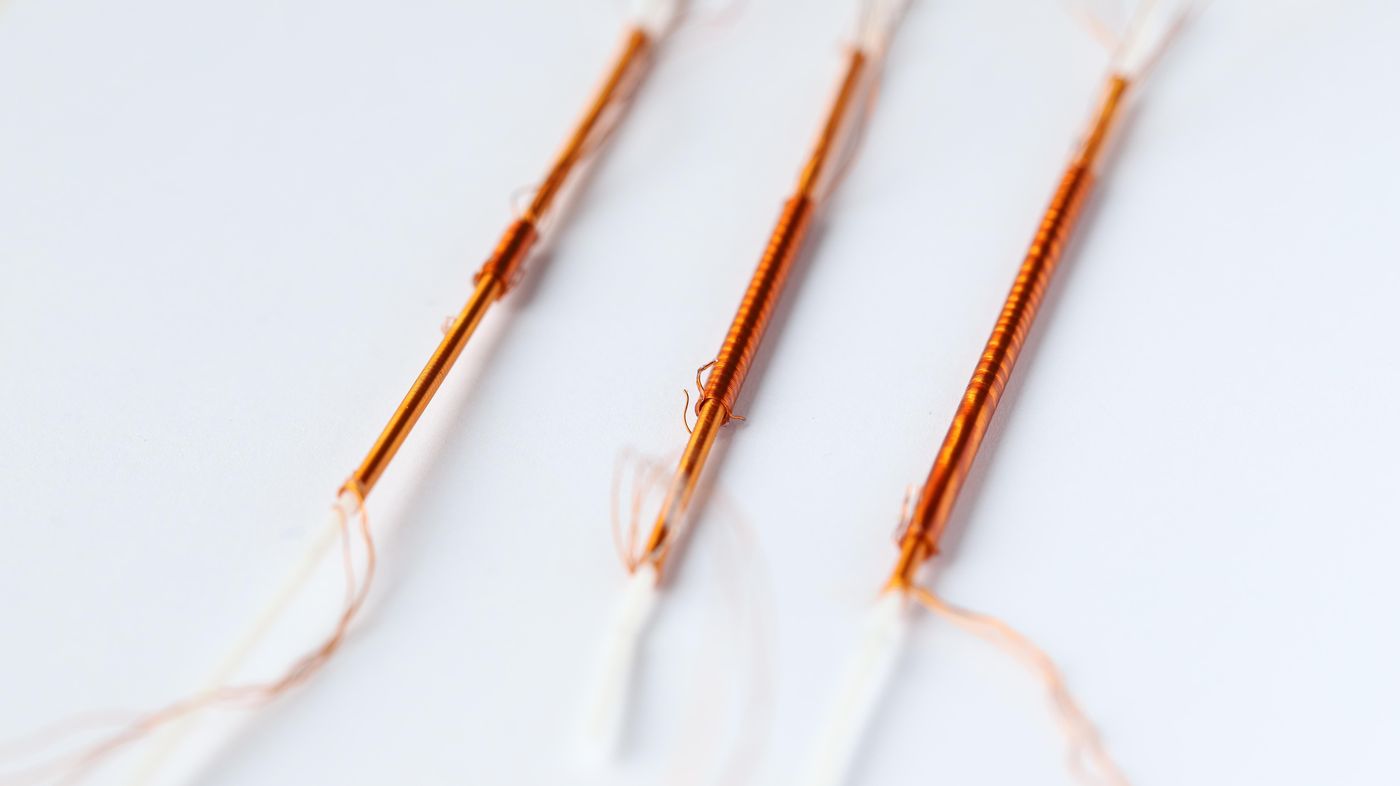
קוטרו של המנוע הוא מילימטר אחד עד שלושה מילימטרים. הוא בנוי משני סיבים חלולים, שאחד מהם נמצא בתוך האחר. סביב כל סיב מלופפים בצפיפות חוטי נחושת מבודדים המשמשים כאלקטרודות, ועוביים גדול רק מעט מזה של שערה אנושית.
כאשר מפעילים מתח חשמלי, כוחות אלקטרוסטטיים מושכים את האלקטרודות לעמדות יישור זו מול זו. כך נוצר כוח שמחליק את הסיב הפנימי בתוך הסיב החיצוני, בדומה למנגנון טלסקופי. התוצאה היא תנועה ישירה של דחיפה או משיכה, ללא צורך בגלגלי שיניים או במערכת תמסורת.
לדברי הרברט שיי, העומד בראש המעבדה למתמרים רכים ב־EPFL, זהו המנוע הראשון בתצורת סיב המבוסס על החלקה. הוא מתאר אותו כמנוע שקט וגמיש, המסוגל לנוע בשני הכיוונים ולייצר כוח המתאים להפעלת התקנים רובוטיים רכים.
פחות מנגנונים קשיחים, יותר חופש תנועה
פעולות יומיומיות רבות, ובהן הרמה, דחיפה ומשיכה, דורשות תנועה בקו ישר. אלא ששילוב מנועים חזקים במערכות לבישות מחייב לעיתים מנגנונים קשיחים ומסורבלים. פתרונות המכונים "שרירים מלאכותיים" מציעים חלופה גמישה, אך טווח התנועה שלהם מוגבל במידה שבה החומר מסוגל להתכווץ, להימתח או להתכופף.
ב־FiberMotor התנועה נוצרת מהחלקה של סיב בתוך סיב, ולכן טווח התנועה נקבע לפי אורך הסיבים, ולא לפי מידת העיוות של החומר.
יתרון נוסף הוא האפשרות להניע את המנגנון גם באמצעות כוח חיצוני. אם המשתמש משנה את תנוחתו או מפעיל כוח בכיוון הנגדי, הסיבים יכולים להחליק זה ביחס לזה במקום להישאר נעולים. תכונה זו עשויה להיות שימושית במיוחד במכשירים שנלבשים על הגוף וצריכים להתאים את עצמם לתנועותיו.
מחטיף שוקולד ועד אצבע רובוטית
בניסויי המעבדה הצליח מנוע יחיד להחזיק עומס נייח של כ־75 גרם. ארבעה מנועים שפעלו יחד הרימו חטיף שוקולד שמשקלו 46 גרם, וכן כופפו אצבע רובוטית המופעלת באמצעות גיד.
החוקרים שילבו את המנועים גם באב־טיפוס של פריט לבוש המותאם לאזור הברך. הרעיון הוא לפזר בעתיד מנועים דקים וקלים ברחבי בד חכם, במקום להסתמך על יחידת הנעה קשיחה אחת. עם זאת, ההדגמות הן עדיין ניסויי מעבדה, ולא מוצר לביש מסחרי.
הפיתוח ממשיך עבודה קודמת של המעבדה: בשנת 2023 הציג הצוות משאבה בצורת סיב, שאפשר לתפור לתוך בדים כדי להזרים נוזלים לצורכי בקרת טמפרטורה ומשוב מגע.
הדרך מהמעבדה לשוק
השלב הבא הוא לשפר את כוחו של המנוע ואת עמידותו לאורך זמן. לשם כך מתכננים החוקרים להשתמש באלקטרודות דקות יותר, העשויות ברובן מחומרים מבודדים, ולשפר את חומרי המערכת.
במקביל, הם מבקשים לשלב מידע על תנוחת המשתמש ותנועותיו, כדי שהמנוע יוכל להתאים במהירות את פעולתו לתנועה הרצויה. סילבן שאלר, המחבר הראשון של המחקר, כבר הקים את חברת ההזנק Elecsyor במטרה למסחר את הטכנולוגיה.
בינתיים, FiberMotor מדגים אפשרות מסקרנת: מנוע שאינו רק מחובר לבגד או לרובוט, אלא עשוי להפוך לחלק מהמבנה הגמיש שלהם.